
Un robot espacial acaba de lograr algo que nadie había hecho: construir una estructura en órbita sin ayuda de astronautas. La demostración, anunciada el 5 de noviembre de 2026 por DARPA y Caltech, es la primera de ensamblaje automatizado en el espacio.
Piensa en un juego de construcción tipo Tinkertoy, pero a unos cientos de kilómetros sobre tu cabeza, con retrasos de comunicación y sin margen para fallar. Eso es lo que ha hecho este robot espacial desde marzo.
Te explicamos qué ha construido, cómo funciona, qué salió mal y por qué importa para futuros telescopios, antenas gigantes y hábitats.
Contenido
- Qué ha hecho el robot espacial
- Cómo funciona el robot espacial
- Del laboratorio a la órbita
- Lo que salió mal (y por qué es normal)
- Por qué importa construir en el espacio
- 5 claves del robot espacial
- Qué viene ahora
- Preguntas frecuentes
Qué ha hecho el robot espacial
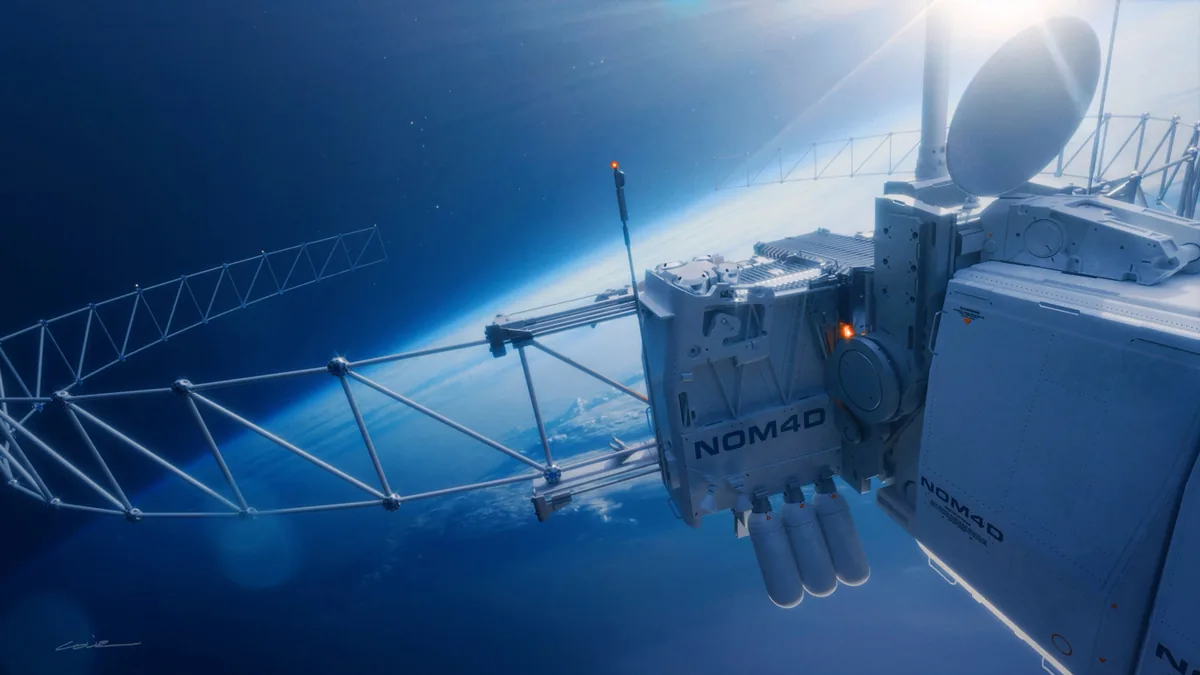
Según DARPA, el programa NOM4D ha conseguido la primera demostración de ensamblaje automatizado en el espacio. Una carga útil de Caltech, en órbita, construyó una estructura de celosía (truss) a partir de piezas sueltas.
NOM4D son las siglas de Novel Orbital and Moon Manufacturing, Materials and Mass-efficient Design. Es un programa de DARPA que arrancó en 2022 con una idea clara: llevar materias primas a órbita y fabricar allí lo que no cabe en un cohete.
El robot espacial forma parte de la demostración ASTRA (Autonomous In-Space Tensioned Reflector Assembly). Según Caltech, lleva seis meses en órbita intentando montar una antena reflectora de 1,4 metros de diámetro con tubos de fibra compuesta, juntas de aluminio y una superficie reflectante de Kapton.
Es la primera vez que una estructura se construye de forma autónoma en el espacio.
Sergio Pellegrino, líder del equipo ASTRA de Caltech (traducido de Caltech)
El robot espacial ASTRA: los datos clave
| Dato | Detalle |
|---|---|
| Anuncio | 5 de noviembre de 2026 (DARPA y Caltech) |
| Programa | NOM4D, de DARPA |
| Equipo | Caltech, con apoyo de Momentus |
| Lanzamiento | 30 de marzo de 2026, misión SpaceX Transporter-16 |
| Plataforma | Vigoride 7, de Momentus (10 cargas en total) |
| Tamaño de la carga | Aproximadamente 1 metro cúbico |
| Objetivo | Antena reflectora de 1,4 m con 11 módulos (bays) |
| Logrado hasta ahora | Un tercer módulo construido en órbita, además de dos prefabricados |
| Fin de la misión | Diciembre de 2026 |
Ojo con el matiz: el robot espacial no terminó la antena. Lo que sí demostró es que el método funciona, y eso es justo lo que DARPA quería comprobar.
Cómo funciona el robot espacial
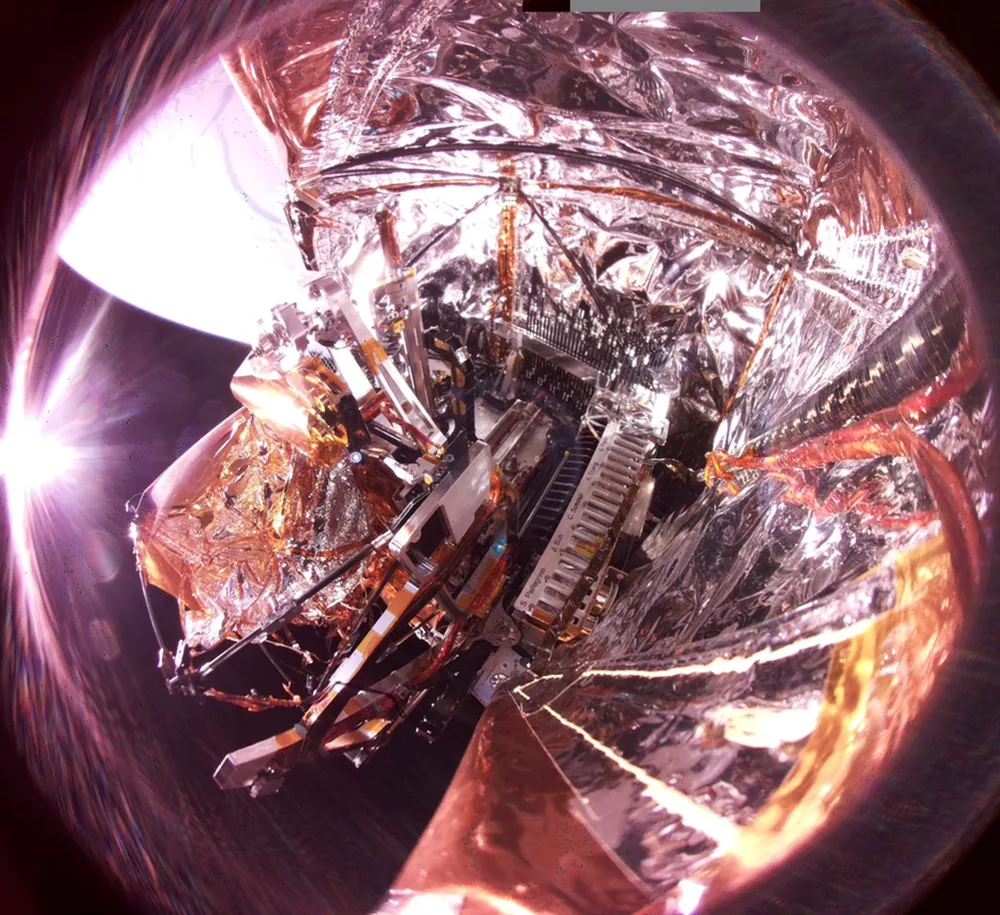
Según DARPA, se trata de un robot de pórtico relativamente simple, capaz de moverse a lo largo de tres ejes lineales. Conecta los miembros de la celosía con juntas diseñadas a medida y, a la vez, despliega una malla reflectante muy fina.
Andrew Detor, director del programa, lo resume así: no hay robótica complicada ni algoritmos avanzados, solo ingeniería sólida combinada para que escale. Y esa sencillez es precisamente su gracia.
La secuencia, paso a paso
- Liberación: se sueltan los seguros que sujetaban los componentes durante el lanzamiento.
- Módulos previos: se empujan fuera de la máquina los dos módulos prefabricados.
- Construcción: el manipulador recoge puntales y juntas de los dispensadores y monta un nuevo módulo sobre una placa.
- Malla reflectante: se fija una película perforada tipo red que forma dos redes de cables pretensadas con muelles.
- Despliegue: el módulo terminado se empuja al exterior y se repite la secuencia.
Según Caltech, el material reflectante lo inventaron en colaboración con la Universidad de Pensilvania (equipo del profesor Igor Bargatin). Es una película perforada que necesita menos pretensión que las mallas metálicas tejidas de las antenas desplegables y permite estructuras mucho más ligeras.
Del laboratorio a la órbita
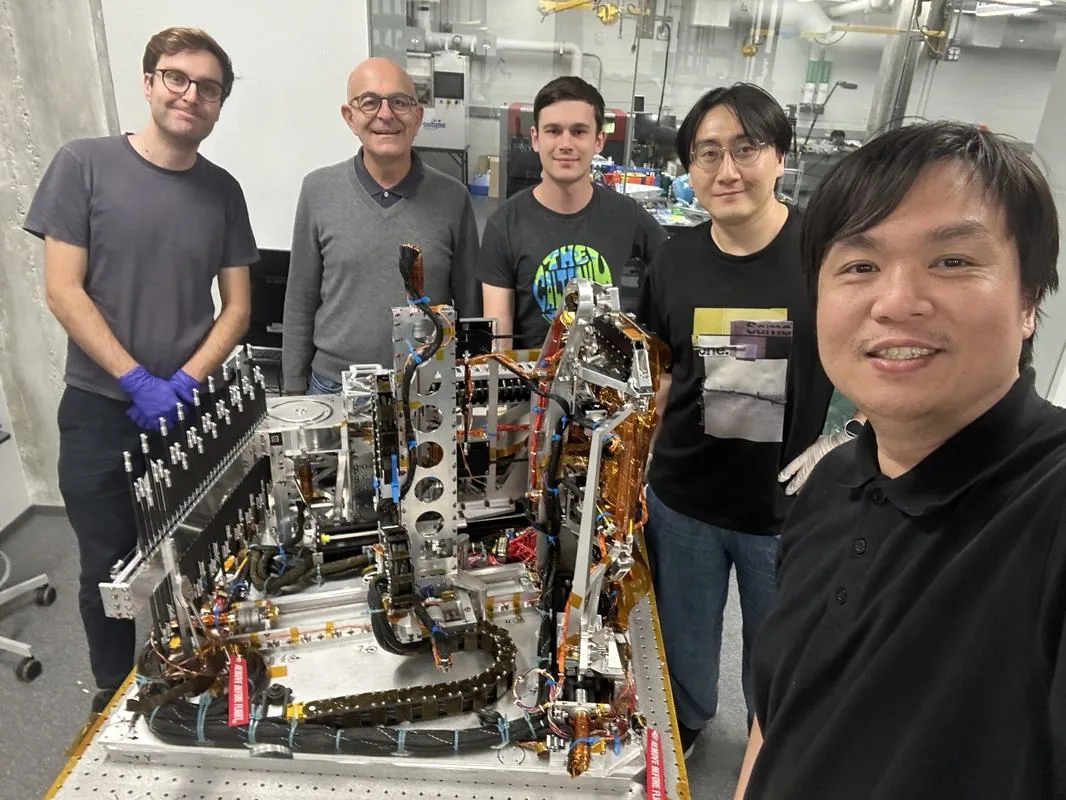
El proyecto fue a toda velocidad. Según DARPA, pasaron 15 meses desde la idea de hacer una demostración en órbita hasta lanzar un prototipo funcional. Caltech añade que la carga útil se completó, probó y entregó a Momentus en menos de 12 meses.
El 30 de marzo de 2026, el robot espacial despegó de la Base de la Fuerza Espacial de Vandenberg como una de las 10 cargas de la nave Vigoride 7 de Momentus, a bordo de la misión Transporter-16 de SpaceX. Llevaba dos módulos ya montados, una manipuladora y todas las piezas para el resto de la celosía.
Desde entonces, el equipo envía órdenes a través de la nave y comprueba los resultados con fotos descargadas de la órbita. Como detalle, la carga tiene 11 cámaras para vigilar cada movimiento.
Una conexión de apenas 15 minutos
Según Caltech, hay solo unas siete u ocho ventanas cortas al día, de unos 15 minutos cada una, para comunicarse con el sistema. Con tan poco tiempo, el equipo prueba soluciones en un gemelo (el repuesto de vuelo) en su laboratorio y luego envía el arreglo al robot espacial que está en órbita.
Lo que salió mal (y por qué es normal)
Fueron muchos los imprevistos. Jaden Suh, antiguo posdoctorando de Caltech, lo explica así: el espacio es muy distinto de la Tierra y siempre hay "pequeñas sorpresas". Por eso se hacen las pruebas de concepto.
El resultado, según Caltech: el equipo solo pudo construir la primera sección de la antena por falta de tiempo. Con la misión acabando en diciembre, parece improbable completar los 11 módulos. Aun así, el equipo dice haber aprendido lo suficiente para demostrar que el enfoque es viable y que toca simplificar y refinar el diseño.
| Planeado | Lo que ocurrió |
|---|---|
| Estructura de 11 módulos | Dos prefabricados y un tercero construido en órbita |
| Antena reflectora completa | Solo la sección inicial |
| Operación sin incidencias | Muchos imprevistos, resueltos repitiendo la operación |
| Control continuo | Ventanas de unos 15 minutos, siete u ocho al día |
Por qué importa construir en el espacio
Hoy el tamaño de una estructura espacial lo limita la cofia del cohete. Según DARPA, solo hay dos caminos: plegarla en la Tierra y desplegarla en órbita, o unir grandes piezas a mano a lo largo de varios lanzamientos. Un robot espacial que ensambla piezas abre una tercera vía: mandar una caja de materiales y montarlo todo allí.
NOM4D busca construir estructuras muy grandes de forma eficiente y escalable. Por "muy grandes" me refiero a cientos de metros o kilómetros.
Andrew Detor, director del programa NOM4D de DARPA (traducido de DARPA)
Lo que podría hacer posible este tipo de robot espacial, según los propios responsables:
- Telescopios con espejos enormes: para observar objetos aún más lejanos. Si te interesa el tema, mira cómo la NASA busca salvar el telescopio Hubble.
- Antenas de radio gigantes: para explorar los límites del universo.
- Depósitos y hábitats espaciales: estructuras grandes y ligeras en órbita.
- Paneles solares enormes: Pellegrino cita la energía solar espacial transmitida a la Tierra.
De la caminata espacial al robot espacial
Hasta ahora, reparar o ampliar algo en órbita dependía de astronautas haciendo caminatas espaciales. Con un robot espacial se abre otra opción. En China ya vimos algo parecido: la estación espacial china hizo un corte láser con un brazo robótico. Los robots toman las tareas repetitivas y delicadas.
5 claves del robot espacial
- Primera vez: primer ensamblaje automatizado de una estructura en el espacio, según DARPA.
- Diseño simple: un robot de pórtico de tres ejes, sin algoritmos complicados.
- Rapidez: de la idea al lanzamiento en 15 meses.
- Resultado parcial: solo un tercer módulo construido; la antena completa no llegará.
- Visión de futuro: estructuras de cientos de metros o kilómetros.
Si quieres una guía práctica para pasar de leer noticias de tecnología a elegir tu propio equipo, también tenemos cómo elegir una laptop en 8 pasos.
Qué viene ahora
El robot espacial de Caltech termina su misión en diciembre. Pero según DARPA, NOM4D tiene al menos un hito más: este mismo año el equipo de la Universidad de Illinois Urbana-Champaign lanzará un proyecto a la Estación Espacial Internacional para probar una resina que permita fabricar una estructura compuesta de alta resistencia en el espacio.
Detor lo plantea como un comienzo y no como un final: ya demostrado un proceso que escala, la pregunta es qué se construye con él. Qué ideas locas se montarán a miles de kilómetros sobre nosotros.
Mientras tanto, nosotros seguiremos atentos. Si este robot espacial acaba construyendo antenas o telescopios, lo contaremos aquí.
Preguntas frecuentes
¿Qué ha logrado el robot espacial de Caltech?
Ha construido un tercer módulo de una estructura de celosía en órbita, en lo que DARPA describe como la primera demostración de ensamblaje automatizado en el espacio.
¿Cuándo se lanzó?
El 30 de marzo de 2026, desde Vandenberg, a bordo de la misión Transporter-16 de SpaceX, dentro de la nave Vigoride 7 de Momentus.
¿Se completó la antena?
No. Solo se construyó la sección inicial. La misión termina en diciembre y parece improbable que se completen los 11 módulos.
¿Quién financia el proyecto?
DARPA, a través de su programa NOM4D. El robot espacial lo diseñó y construyó Caltech.
¿Para qué sirve construir en el espacio?
Para superar el límite de tamaño de los cohetes: telescopios con espejos gigantes, antenas de radio, paneles solares enormes o depósitos y hábitats.
¿Qué sigue en NOM4D?
Un proyecto de la Universidad de Illinois Urbana-Champaign llegará a la ISS este año para probar una resina que se endurece en el espacio.
Fuentes oficiales: DARPA, Caltech y programa NOM4D.
Si quieres conocer otros artículos parecidos a Robot espacial: construye por primera vez una estructura en órbita sin astronautas puedes visitar la categoría Ciencia.

También te podría interesar